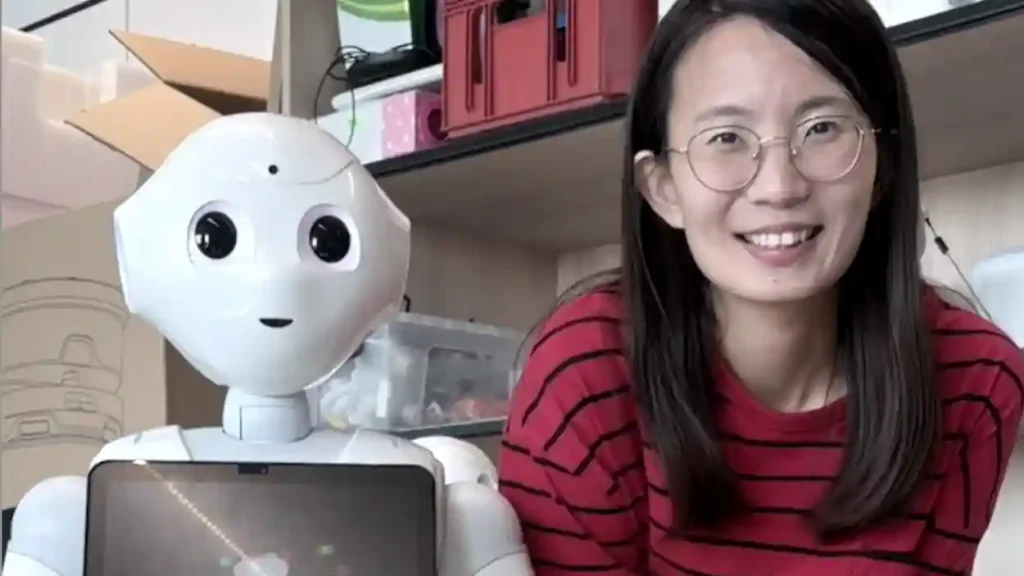
Naarmate robots vaker buiten het lab worden ingezet, moeten ze sociale signalen van mensen kunnen begrijpen. Onderzoek van de Vrije Universiteit Amsterdam wijst uit dat een gewone camera daarvoor vaak genoeg is.
Sociale robots kunnen mogelijk begrijpen waar mensen naar kijken zonder dure apparatuur voor oogtracking. AI-wetenschapper Linlin Cheng van de Vrije Universiteit Amsterdam (VU) onderzocht of dat kan met alleen gewone camera’s. Eye-trackers zijn nauwkeurig, maar duur, kunnen als opdringerig worden ervaren en zijn lastig in te zetten buiten het lab. Cheng richtte zich daarom op blikschatting op basis van uiterlijk, waarbij de blikrichting wordt voorspeld uit beelden van standaardcamera’s. “Robots kunnen met een gewone camera een bruikbaar beeld krijgen van waar iemand naar kijkt, zonder dat daarvoor speciale apparatuur voor oogtracking nodig is.”
Het systeem herkent vooral goed iemands algemene aandachtspatroon, bijvoorbeeld of iemand naar de robot kijkt of naar een taak, op een afstand van ongeveer één tot twee meter. Snelle blikken en plotselinge veranderingen in aandacht zijn moeilijker vast te leggen. De technologie vervangt zeer nauwkeurige eye-trackers dus nog niet overal, maar biedt een bruikbare en betaalbare indicatie.
Cheng vergeleek modellen met referentiedata van eye-trackers en handmatige annotaties, en testte ze in experimenten waarin deelnemers gestructureerde taken uitvoerden met echte robots. Ook ontwikkelde ze een realtimesysteem op goedkope robotica-hardware dat detecteert wanneer iemand een taak heeft voltooid. Zo kan een zorgrobot zien of een oudere naar de medicatietray kijkt of juist afgeleid of verward is, en een ondersteunende robot in een werkplaats merken dat een taak klaar is. Volgens Cheng maakt de lagere kosten en complexiteit gebruik in de echte wereld binnen enkele jaren realistisch, voor patiënten in ziekenhuizen, studenten in klaslokalen en werknemers in fabrieken en magazijnen.
Lees ook